
Caso di lavorazione CNC di precisione per componenti di giunzione robotica

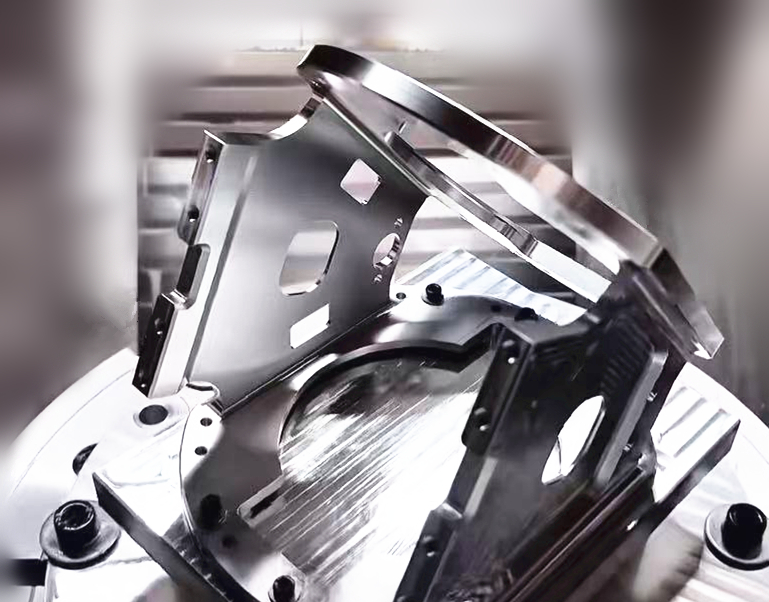
Project Panoramica
|
Industry |
Industrial Robotics |
|
Prodotto Nome |
Componenti personalizzati del giunto robotico (giunto di propulsione) |
|
Machining Material |
6061-T6 Aluminum Tutto oy |
|
Processo di lavorazione |
5-asse CNC Machining |
|
Prodotto ion Type |
Small-Batch, High-Precision Prodotto ion |
|
Surface Roughness |
As-Machined Surface (Ra ≤ 0.8μm) |
|
Consegna Cycle |
8 giorni lavorativi (esclusi Navigazione orario) |
|
Prodotto Funzione |
Nei robot industriali, i componenti delle giunzioni sono parti core portanti della trasmissione che integrano sistemi di trasmissione, cuscinetti e sistemi attuatori. La loro precisione dimensionale, concentricità e integrità strutturale influenzano direttamente la flessibilità del movimento, la capacità di carico e la stabilità del robot durante un funzionamento continuo ad alta intensità. |
Informazioni sul cliente
Nova Robotics Lab è un team di ricerca e sviluppo guidato dall'università che si concentra sull'innovazione dei componenti principali per robot industriali. Operando su un modello aziendale di ingegneria simulata, il team è responsabile di far avanzare i progetti dal design concettuale al test dei prototipi, fornendo ai membri esperienza pratica nella modellazione CAD, progettazione per la manifatturabilità, lavorazione di precisione e test delle prestazioni dei robot. Il team accoglie studenti interdisciplinari e sottolinea la coltivazione di competenze ingegneristiche pratiche e pensiero innovativo oltre l'apprendimento teorico.
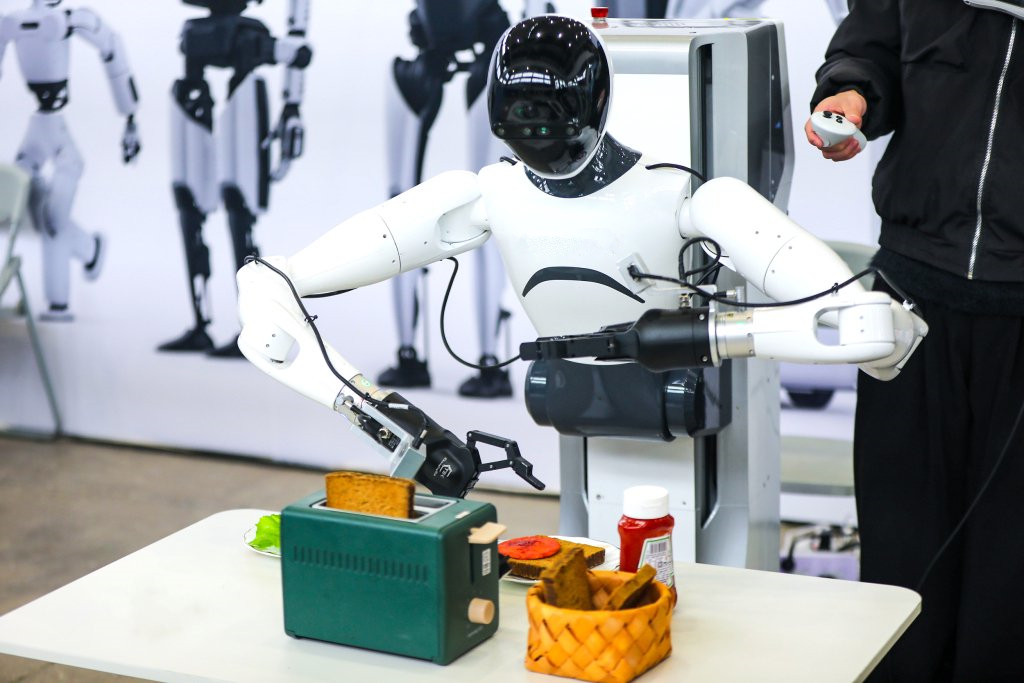
Cos'è la National Industrial Robot Joint Innovation Competition?
La National Industrial Robot Core Component Innovation Competition, a cui partecipa il Nova Robotics Lab, è una delle competizioni di tecnologia robotica più influenti e autorevoli in Asia. I team universitari mostrano componenti centrali auto-progettati (inclusi i giunti robotici), valutati da esperti del settore in base alle dimensioni di precisione, prestazioni, progettazione leggera e costi efficaci.
Needs of the Robotics Team
Per il Nova Robotics Lab, i componenti delle giunture robotiche sono parti fondamentali chiave che devono resistere a forze rotazionali continue e carichi dinamici. Questi componenti devono soddisfare i seguenti requisiti:
Eccellente concentricità per prevenire jitter di movimento e perdite di trasmissione
• Prestazioni ad alta resistenza e design estremamente leggero per ridurre il peso complessivo del robot
Superfici di accoppiamento precise per adattarsi alle esigenze di assemblaggio di cuscinetti e attuatori
Coerenza dimensionale assoluta per garantire un'integrazione senza soluzione di continuità con altri componenti robotici
Oltre ai requisiti tecnici, il team si trova anche ad affrontare vincoli aggiuntivi comuni nei progetti di ricerca e sviluppo robotico:
Ciclo di sviluppo del prototipo stretto
Small-batch CNC production (10-15 pezzi per lotto)
Componenti in piccoli lotti altamente personalizzati con superfici curve complesse
Il team aveva bisogno di più di una tradizionale officina meccanica; avevano bisogno di un partner esperto nella produzione rapida di prototipi di robot—uno capace di fornire precisione industriale e capacità avanzate di lavorazione a 5 assi in un ciclo stretto.
01 Micron-Level Dimensional Accuracy
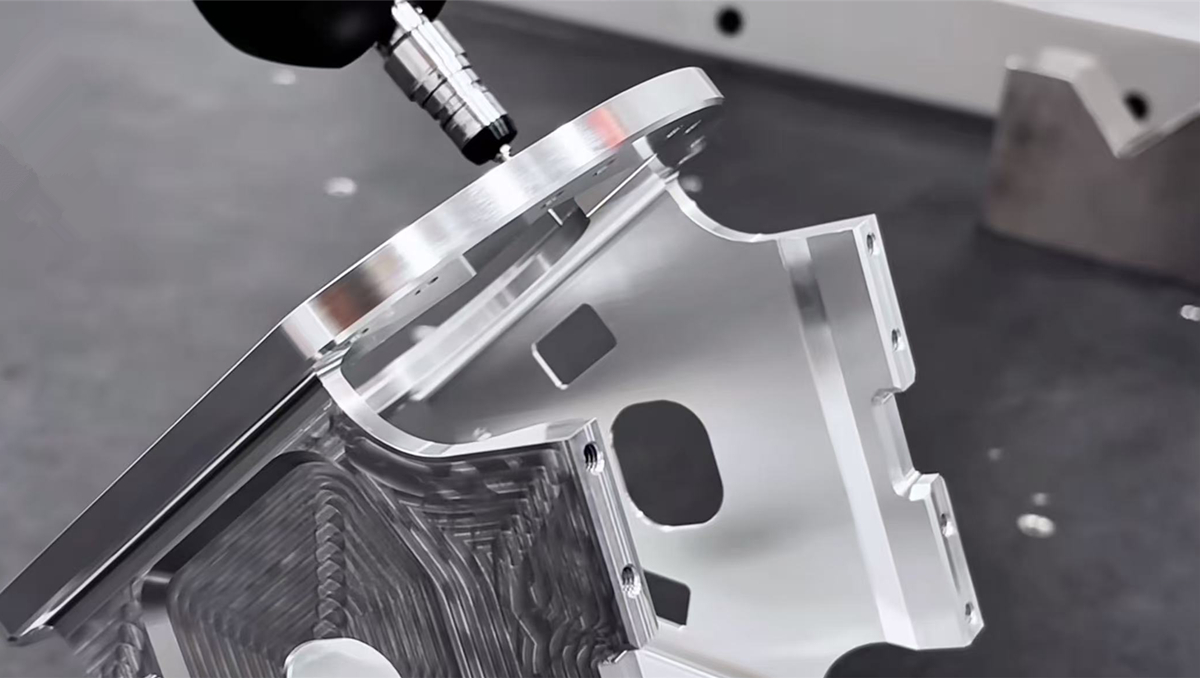
Le superfici di accoppiamento e i fori interni delle giunture robotiche richiedono un'accuratezza dimensionale estremamente elevata su tutta la struttura. Mantenere tolleranze a livello di micron (±0,005mm) durante molteplici processi di lavorazione meccanica complessi è fondamentale; Anche una leggera deviazione può portare a un cattivo adattamento dell'assemblaggio, tremolio di movimento e una durata operativa della giuntura più breve. Per affrontare questo problema, adottiamo una modalità di lavorazione a fasi chiamata "lavorazione grezza—semi-finitura—finitura", con raffreddamento naturale tra una fase e l'altra per rilasciare sollecitazioni interne. Utilizziamo inoltre dispositivi idraulici personalizzati per garantire una serratura stabile e uniforme, e implementiamo un'ispezione rigorosa in corso. Una macchina di misurazione delle coordinate (CMM) viene utilizzata per verificare in tempo reale l'accuratezza dimensionale e regolare tempestivamente la compensazione degli utensili per garantire una conformità stabile alle tolleranze.
02 Lavorazione a parete sottile di alluminio 6061 Tutto oy
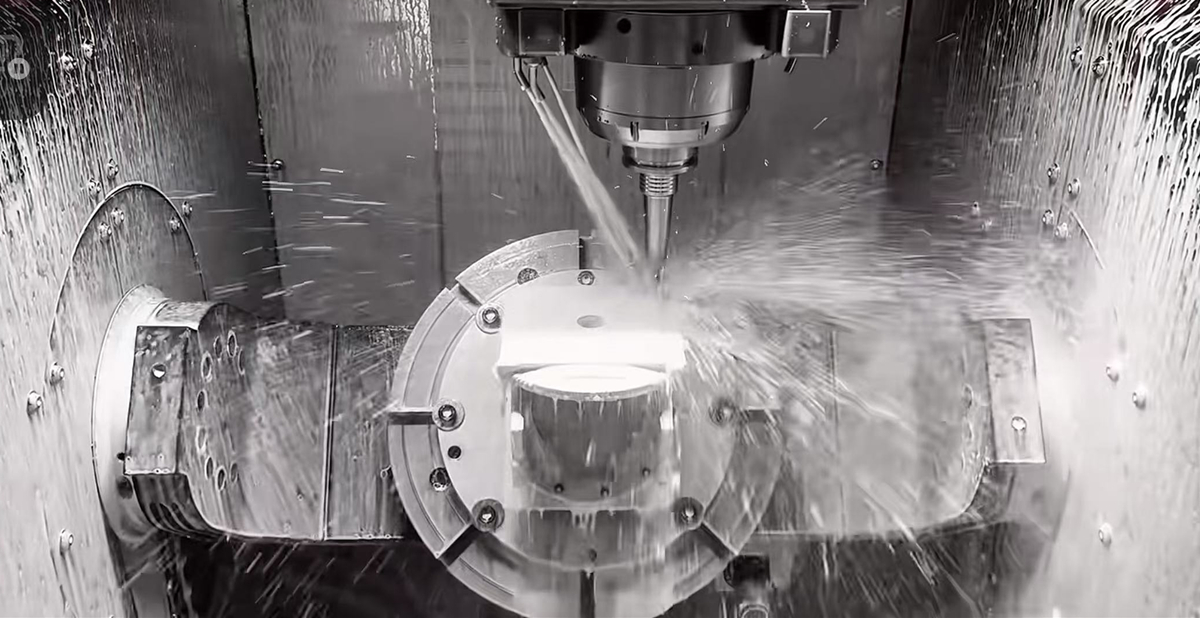
6061-T6 la lega di alluminio è un materiale ad alta resistenza e leggero, che la rende molto adatta per componenti di giunzioni robotiche. La principale sfida nella lavorazione è ottenere una perfetta rugosità superficiale (Ra ≤ 0,8μm) prevenendo la deformazione di parti leggere a parete sottile—tali parti sono soggette a danni strutturali durante la rimozione di una grande quantità di materiale (dal materiale da 14,5KG al prodotto finito). Ottimizziamo i parametri di taglio e utilizziamo un sistema di raffreddamento ad alta pressione per ridurre la temperatura di taglio, adattiamo apparecchi idraulici personalizzati per ridurre le sollecitazioni di contatto e adottiamo fresatura grezze a spirale per una rimozione efficiente del materiale e una finitura dei collegamenti a 5 assi. Questo metodo riduce la forza di taglio garantendo al contempo la precisione superficiale, evitando efficacemente deformazioni a pareti sottili e danni strutturali.
03 Lavorazione a superfici curve complesse e cavità profonde
Le complesse strutture interne ed esterne delle giunti robotiche richiedono la lavorazione di superfici curve precise e complesse e cavità profonde difficili da raggiungere. Queste forme geometriche comportano rischi intrinseci di vibrazione degli utensili e scarsa evacuazione dei trucioli, che a loro volta minacciano la stabilità dimensionale e l'alta qualità dell'integrità superficiale richiesta per le aree chiuse. Per affrontare questo problema, adottiamo una strategia a più fasi di "perforazione pilota—fresatura grezze a spirale—semifinitura controllata—finitura a 5 assi", dotata di mandrini ad alte prestazioni sviluppati autonomamente e tecnologia GTRT a culla a ingranaggi, fornendo supporto "hardcore" per la lavorazione di precisione dei giunti robotici.
04 Rapid Consegna Requirement
Supportare un team di robotica competitivo richiede un ciclo produttivo altamente compresso. La sfida principale è consegnare i prodotti prototipo puntualmente per garantire la preparazione competitiva del team, rispettando al contempo i rigorosi requisiti di alta precisione e lavorazione lavorativa complessa. Affidandoci all'efficienza dei centri di lavorazione CNC a 5 assi, integriamo e ottimizziamo il processo di lavorazione per ottenere la lavorazione multisuperficie con un unico clamp, riducendo i tempi di serratura. Allo stesso tempo, debuggiamo le apparecchiature in anticipo, ottimizziamo i percorsi degli utensili e progrediamo contemporaneamente i lavori di lavorazione meccanica e ispezione, controllando il ciclo di consegna dei prototipi a piccoli lotti entro 8 giorni lavorativi, bilanciando precisione ed efficienza per garantire una consegna puntuale.
Ispezione Rigorosa in Processo e Finale
Per garantire la precisione a livello micron, implementiamo un rigoroso processo di ispezione:
• Usa una macchina di misurazione delle coordinate (CMM) per l'ispezione in processo e verifica l'accuratezza dimensionale dopo ogni processo di lavorazione
Usa misuratori di precisione per l'ispezione della concentricità per garantire che non ci siano rischi di vibrazione
Effettuare un'ispezione della rugosità superficiale per confermare che Ra ≤ 0,8μm
Usa strumenti di misura per ispezionare thread e superfici di accoppiamento per confermare la compatibilità dell'assemblaggio
I dati di ispezione vengono conservati e archiviati per la tracciabilità della qualità e la revisione della conformità alla concorrenza.
 >
Client Feedback
"Il team di Brightstar ha fornito eccellenti servizi di lavorazione CNC di precisione, con attenzione ai dettagli, comunicazione proattiva e solido supporto. Hanno fatto ogni sforzo per ottimizzare il processo di lavorazione lavorativa e, grazie ai loro servizi di produzione personalizzati precisi e rapidi, ci hanno aiutato a completare i prototipi di giunzione robotica nei tempi previsti e a ottenere ottimi risultati nella competizione."
>— Nova Robotics Lab, University of Engineering and Technology